
Существует много типов пятикоординатных станков, все ли вы знаете?
Aвтор: jokddy
2023-07-04
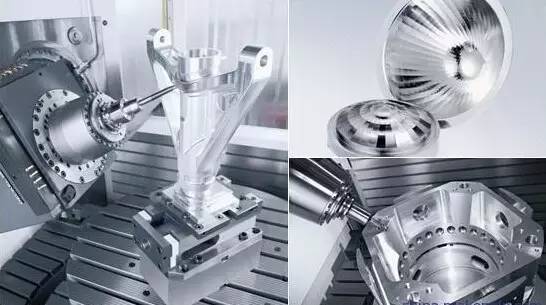
Пятиосевая обработка (5 Axis Machining), как следует из названия, представляет собой режим обработки на станках с ЧПУ. Используя линейное интерполяционное движение по любым 5 координатам X, Y, Z, A, B и C, станок, используемый для пятиосевой обработки, обычно называется пятиосным станком или пятиосным обрабатывающим центром. Но действительно ли вы понимаете пятиосную обработку?

Развитие пятиосной технологии
На протяжении десятилетий широко распространено мнение, что технология пятиосной обработки с ЧПУ является единственным средством обработки непрерывных, гладких и сложных поверхностей. Когда люди сталкиваются с неразрешимыми проблемами при проектировании и изготовлении сложных криволинейных поверхностей, они обращаются за помощью к технологии пятиосной обработки. но. . .
Пятиосное числовое управление является наиболее сложной и широко используемой технологией числового программного управления. Он объединяет компьютерное управление, высокопроизводительный сервопривод и технологию точной обработки и применяется для эффективной, точной и автоматической обработки сложных криволинейных поверхностей. На международном уровне технология числового управления с пятиосной связью считается символом уровня автоматизации производственного оборудования страны. Из-за своего особого статуса, особенно важного влияния на авиационную, аэрокосмическую и военную промышленность, а также из-за своей технической сложности, промышленно развитые страны Запада всегда использовали пятиосную систему ЧПУ в качестве стратегического материала для реализации системы экспортных лицензий.
По сравнению с трехосной обработкой с ЧПУ, с точки зрения технологии и программирования, использование пятиосной обработки с ЧПУ для сложных поверхностей имеет следующие преимущества:
1) Повышение качества и эффективности обработки.
2) Расширить сферу процесса
3) Познакомьтесь с новым направлением разработки соединений.

Но, хаха, но еще раз. . . Из-за помех и контроля положения инструмента в пространстве обработки пятиосевая обработка с ЧПУ намного сложнее, чем трехосный станок в программировании ЧПУ, системе ЧПУ и структуре станка. Поэтому о пятиосности легко сказать, но реализовать ее на самом деле сложно! Кроме того, им еще труднее управлять и правильно его использовать!

Говоря о пятиосях, я должен говорить об истинных и ложных пятиосях? Разница между истинной и ложной 5-осью главным образом заключается в наличии функции RTCP. По этой причине редактор специально искал это слово!
RTCP, позвольте мне объяснить, RTCP Фидии — это аббревиатура от «Центральная точка вращающегося инструмента», что буквально означает «вращающийся центр инструмента». Центральное программирование», по сути, это всего лишь результат RTCP. RTCP PA — это аббревиатура первых нескольких слов «Вращение центральной точки инструмента в реальном времени». HEIDENHAIN называет аналогичную так называемую технологию обновления TCPM, которая Это аббревиатура от «Управление центральной точкой инструмента».Другие производители называют подобную технологию TCPC, что является аббревиатурой от «Управление центральной точкой инструмента», что означает управление центральной точкой инструмента.
Из буквального значения RTCP Фидии, предполагая, что функция RTCP выполняется вручную в фиксированной точке, центральная точка инструмента и фактическая точка контакта между инструментом и поверхностью заготовки останутся неизменными, а центральная точка инструмента попадает в фактическую точку. точка контакта между инструментом и поверхностью заготовки На нормальной линии ручка инструмента будет вращаться вокруг центральной точки инструмента. Для инструмента со сферической головкой центральная точка инструмента является целевой точкой траектории кода УП. Чтобы достичь цели, позволяющей ручке инструмента просто вращаться вокруг целевой точки траектории (то есть центральной точки инструмента) при выполнении функции RTCP, необходимо в реальном времени компенсировать смещение каждой линейной координаты центральная точка инструмента, вызванная вращением рукоятки инструмента. Можно изменить угол между держателем инструмента и нормалью в фактической точке контакта инструмента и поверхности заготовки, сохраняя при этом центральную точку инструмента и фактическую точку контакта между инструментом и поверхностью заготовки неизменными. , чтобы добиться наилучшего режущего эффекта от эффективности шаровой фрезы и эффективно избегать помех и других эффектов. Таким образом, RTCP, похоже, больше ориентирован на центральную точку инструмента (то есть на целевую точку траектории кода УП), чтобы иметь дело с изменением координат вращения.
Пятиосные станки и системы ЧПУ без RTCP должны полагаться на CAM-программирование и постобработку, а также заранее планировать траекторию движения инструмента. В той же части, если станок заменяется или инструмент заменяется, программирование CAM и постобработка должны быть выполнены снова, поэтому только это называется ложным пятиосевым, и многие отечественные пятиосные станки и системы с ЧПУ принадлежат к этому типу ложных пятиосей. Конечно, нет ничего плохого в том, что люди настаивают на том, чтобы называть себя пятиосной связью, но эта (ложная) пятиосная связь не является другой (истинной) пятиосной!

Поэтому редактор также консультировался с экспертами отрасли. Короче говоря, настоящая пятиосная система - это пятиосная пятирычажная система, а поддельная пятиосная может быть пятиосной трехрычажной, а две другие оси выполняют только функцию позиционирования!
Это популярное высказывание, а не стандартное. Вообще говоря, существует два типа пятиосных станков: один - пятиосная связь, то есть пять осей могут быть связаны одновременно, а другой - обработка пятиосного позиционирования. Это пятиосная трехрычажная связь: то есть две вращающиеся оси вращаются и позиционируются, и одновременно можно обрабатывать только три оси. Этот тип пятиосного станка, широко известный как режим 3+2, также можно понимать как ложный пятиосный станок.
Текущая форма пятикоординатных станков с ЧПУ
При механическом проектировании 5-осевых обрабатывающих центров производители станков неустанно работают над разработкой новых режимов движения, отвечающих различным требованиям. В настоящее время на рынке представлены различные типы пятиосных станков, хотя существуют различные типы механических конструкций, в основном существуют следующие типы:

Две координаты вращения напрямую управляют направлением оси инструмента (двойная поворотная головка)

Две оси координат находятся на кончике инструмента.
Но ось вращения не перпендикулярна оси линии (сантехнический тип поворотной головки)

Две координаты вращения напрямую управляют вращением пространства (форма двойной поворотной платформы)

Две оси координат находятся на столе,
Но ось вращения не перпендикулярна линейной оси (тип сантехники настольный)

Одна из двух координат вращения действует на инструмент, а другая – на заготовку (один маятник и одна форма вращения). Увидев пятиосный станок с этими конструкциями, я считаю, мы должны понять, что и как движется пятиосный станок.
Трудности и препятствия в развитии пятиосной технологии ЧПУ.
Все давно признали превосходство и важность пятиосной технологии ЧПУ. Но до сих пор применение пятиосной технологии ЧПУ ограничено несколькими хорошо финансируемыми подразделениями, и существуют еще нерешенные проблемы.
Редактор ниже собрал некоторые трудности и сопротивления, чтобы проверить, соответствуют ли они вашей ситуации?
Программирование пятиосного ЧПУ абстрактно и сложно в использовании.
Это головная боль каждого традиционного программиста ЧПУ. Трехосные станки имеют только линейные оси координат, тогда как пятиосные станки с ЧПУ имеют различную конструкцию; один и тот же код УП может обеспечить одинаковый эффект обработки на разных трехосных станках с ЧПУ, но код УП определенного пятиосного станка не может быть применен ко всем типам пятиосных станков. Помимо линейного движения, при программировании ЧПУ также необходимо координировать вычисления, связанные с вращательным движением, такие как проверка угла поворота, проверка нелинейных ошибок, расчет движения вращения инструмента и т. д. Объем информации, подлежащей обработке, очень велик, и программирование ЧПУ является чрезвычайно абстрактным.
Навыки эксплуатации и программирования пятиосной обработки с ЧПУ тесно связаны между собой. Если пользователь добавит в станок специальные функции, программирование и эксплуатация усложнятся. Только путем многократной практики программисты и операторы могут овладеть необходимыми знаниями и навыками. Отсутствие опытных программистов и операторов является основным препятствием на пути популяризации технологии пятиосного ЧПУ.
Многие отечественные производители закупили пятикоординатные станки с ЧПУ за рубежом. Из-за недостаточной технической подготовки и обслуживания внутренние функции пятикоординатных станков с ЧПУ трудно реализовать, а коэффициент использования станков очень низок. Во многих случаях лучше использовать трехкоординатные станки.
Очень строгие требования к контроллеру интерполяции ЧПУ и системе сервопривода.
Движение пятиосного станка представляет собой синтез движений пяти координатных осей. Добавление вращающихся координат не только увеличивает нагрузку на интерполяционные вычисления, но и небольшие ошибки вращающихся координат значительно снижают точность обработки. Следовательно, контроллер должен иметь более высокую точность работы.
Кинематические характеристики пятикоординатного станка требуют от системы сервопривода хороших динамических характеристик и большого диапазона скоростей.
Проверка программы ЧПУ пятиосного ЧПУ особенно важна
Чтобы повысить эффективность обработки, необходимо срочно отказаться от традиционного метода калибровки «метода пробной резки». При пятиосевой обработке с ЧПУ проверка программ ЧПУ также стала очень важной, поскольку детали, обычно обрабатываемые пятиосными станками с ЧПУ, очень дороги, а столкновение является распространенной проблемой при пятиосной обработке с ЧПУ: инструмент режет в заготовку; Столкновение с заготовкой на очень высокой скорости; столкновение инструмента со станком, приспособлением и другим оборудованием в зоне обработки; Столкновение движущейся части станка с неподвижной частью или заготовкой. В пятиосном ЧПУ столкновение трудно предсказать, и программа калибровки должна проводить комплексный анализ кинематики станка и системы управления.
Если система CAM обнаруживает ошибку, траектория инструмента может быть немедленно обработана; но если во время обработки обнаруживается ошибка программы ЧПУ, траекторию инструмента нельзя изменить напрямую, как в трехосном ЧПУ. На трехосном станке оператор станка может напрямую изменять такие параметры, как радиус инструмента. При пятиосной обработке ситуация не так проста, поскольку изменения размера и положения инструмента оказывают непосредственное влияние на последующую траекторию вращательного движения.
Компенсация радиуса инструмента
В программе ЧПУ с пятиосным соединением функция компенсации длины инструмента все еще действительна, но компенсация радиуса инструмента недействительна. При контактном формовочном фрезеровании цилиндрической фрезой необходимо составлять разные программы для фрез разного диаметра. Ни одна из популярных в настоящее время систем ЧПУ не может выполнить компенсацию радиуса инструмента, поскольку файл ISO не предоставляет достаточно данных для перерасчета положения инструмента. Пользователю необходимо часто менять инструмент или регулировать точный размер инструмента во время обработки на станке с ЧПУ. В соответствии с обычной процедурой обработки траектория инструмента должна быть отправлена обратно в систему CAM для перерасчета. В результате эффективность всего процесса обработки очень низкая.
В ответ на эту проблему норвежские исследователи разрабатывают временное решение под названием LCOPS (Low Cost Optimized Production Strategy, Low Cost Optimized Production Strategy). Данные, необходимые для коррекции траектории инструмента, передаются из приложения ЧПУ в систему CAM, а рассчитанная траектория инструмента отправляется непосредственно в контроллер. LCOPS требует, чтобы третья сторона предоставила программное обеспечение CAM, которое можно подключить непосредственно к станку с ЧПУ, где вместо кодов ISO передаются системные файлы CAM. Окончательное решение этой проблемы зависит от внедрения нового поколения систем управления ЧПУ, которые смогут распознавать файлы моделей заготовок в распространенных форматах (таких как STEP и т. д.) или системные файлы CAD.
постпроцессор
Разница между пятиосным станком и трехосным станком заключается в том, что он имеет две вращающиеся координаты. Положение инструмента преобразуется из системы координат заготовки в систему координат станка, и в середине требуется несколько преобразований координат. Используя популярный на рынке генератор постпроцессора, можно ввести только основные параметры станка для создания постпроцессора трехосного станка с ЧПУ. Для пятиосных станков с ЧПУ в настоящее время существуют лишь некоторые усовершенствованные постпроцессоры. Постпроцессор пятикоординатного станка с ЧПУ еще не доработан.

Когда три оси связаны, положение начала координат заготовки на столе станка не нужно учитывать при траектории инструмента, а постпроцессор может автоматически обрабатывать взаимосвязь между системой координат заготовки и координатой станка. система. Для пятиосного соединения, например, при обработке на горизонтально-фрезерном станке с пятиосным соединением X, Y, Z, B и C, размер положения заготовки на поворотном столе C и размеры положения между B и C C поворотные столы, при создании траектории инструмента необходимо учитывать. Рабочие обычно тратят много времени на выяснение этих позиционных соотношений при зажиме заготовок. Если постпроцессор сможет обрабатывать эти данные, установка заготовки и обработка траектории инструмента значительно упростятся; просто зажмите заготовку на столе, измерьте положение и ориентацию системы координат заготовки и введите эти данные в постобработку. После обработки траектории инструмента можно получить соответствующую программу ЧПУ.
Нелинейные ошибки и проблемы сингулярности
Из-за введения вращающихся координат кинематика пятикоординатного станка с ЧПУ значительно сложнее, чем кинематика трехкоординатного станка. Первая проблема, связанная с вращением, — нелинейная ошибка. Нелинейную ошибку следует отнести к ошибке программирования, которую можно контролировать, уменьшая расстояние шага. На этапе предварительного расчета программист не может знать размер нелинейной ошибки, а нелинейная ошибка может быть рассчитана только после того, как программа станка будет сгенерирована постпроцессором. Линеаризация траектории инструмента может решить эту проблему. Некоторые системы управления способны линеаризовать траекторию инструмента во время обработки, но обычно это делается в постпроцессоре.
Еще одна проблема, вызванная осью вращения, — сингулярность. Если особенность находится в крайнем положении оси вращения, небольшое колебание вблизи особенности приведет к перевороту оси вращения на 180°, что весьма опасно.
Требования к системам CAD/CAM
Для обработки пятигранников пользователь должен полагаться на зрелую систему CAD/CAM и иметь опытных программистов для работы с системой CAD/CAM.
Разница между пятиосным станком и трехосным станком заключается в том, что он имеет две вращающиеся координаты. Положение инструмента преобразуется из системы координат заготовки в систему координат станка, и в середине требуется несколько преобразований координат. Используя популярный на рынке генератор постпроцессора, можно ввести только основные параметры станка для создания постпроцессора трехосного станка с ЧПУ. Для пятиосных станков с ЧПУ в настоящее время существуют лишь некоторые усовершенствованные постпроцессоры. Постпроцессор пятикоординатного станка с ЧПУ еще не доработан.
Когда три оси связаны, положение начала координат заготовки на столе станка не нужно учитывать при траектории инструмента, а постпроцессор может автоматически обрабатывать взаимосвязь между системой координат заготовки и координатой станка. система. Для пятиосного соединения, например, при обработке на горизонтально-фрезерном станке с пятиосным соединением X, Y, Z, B и C, размер положения заготовки на поворотном столе C и размеры положения между B и C C поворотные столы, при создании траектории инструмента необходимо учитывать. Рабочие обычно тратят много времени на выяснение этих позиционных соотношений при зажиме заготовок. Если постпроцессор сможет обрабатывать эти данные, установка заготовки и обработка траектории инструмента значительно упростятся; просто зажмите заготовку на столе, измерьте положение и ориентацию системы координат заготовки и введите эти данные в постобработку. После обработки траектории инструмента можно получить соответствующую программу ЧПУ.
Нелинейные ошибки и проблемы сингулярности
Из-за введения вращающихся координат кинематика пятикоординатного станка с ЧПУ значительно сложнее, чем кинематика трехкоординатного станка. Первая проблема, связанная с вращением, — нелинейная ошибка. Нелинейную ошибку следует отнести к ошибке программирования, которую можно контролировать, уменьшая расстояние шага. На этапе предварительного расчета программист не может знать размер нелинейной ошибки, а нелинейная ошибка может быть рассчитана только после того, как программа станка будет сгенерирована постпроцессором. Линеаризация траектории инструмента может решить эту проблему. Некоторые системы управления способны линеаризовать траекторию инструмента во время обработки, но обычно это делается в постпроцессоре.
Еще одна проблема, вызванная осью вращения, — сингулярность. Если особенность находится в крайнем положении оси вращения, небольшое колебание вблизи особенности приведет к перевороту оси вращения на 180°, что весьма опасно.
Требования к системам CAD/CAM
Для обработки пятигранников пользователь должен полагаться на зрелую систему CAD/CAM и иметь опытных программистов для работы с системой CAD/CAM.
Пять основных проблем штамповки и их решения
Ключевые моменты проектирования литьевой формы для внутреннего кронштейна тепловизора и 3D-чертежа
Связанная статья

Быстрый отбор проб — это самый быстрый способ выиграть бизнес в сфере механической обработки и производства пластиковых форм. Клиентам нужен работающий образец в течение нескольких дней, и 3D-принтер доставляет его, но только тогда, когда вы знаете, как правильно печатать в 3D.
как печатать в 3d

Быстрый отбор проб — это самый быстрый способ выиграть бизнес в сфере механической обработки и производства пластиковых форм. Клиенты часто отправляют файл STL и ожидают рабочий образец через несколько дней.
как распечатать stl-файл

Быстрый отбор проб — это самый быстрый способ выиграть бизнес в сфере механической обработки и производства пластиковых форм. 3D-принтер быстро изготавливает образцы, а при правильном подходе один принтер может даже изготовить детали конструкции для другой машины.
как распечатать 3д принтер
